

学校答疑
无人机的工作原理
聊到无人机的工作原理,很多人第一反应是“遥控的嘛”,但真要说清楚它为什么能稳稳悬停、听指挥地往前飞,其实涉及几个挺有意思的物理和电子原理。咱们用大白话拆开来看。
无人机能飞起来,核心靠的是升力。多旋翼无人机通常有四个或更多螺旋桨,每个桨叶的截面是弧形的,旋转时会把上方的空气往下推。根据牛顿第三定律,空气给桨叶一个大小相等、方向相反的反作用力,这个向上的力超过机身重量时,飞机就离地了。想让飞机上升就加大转速,想下降就减小转速。
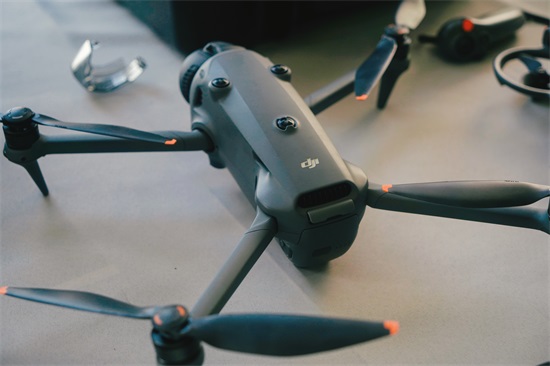
那它为什么能悬停、能往前飞呢?多旋翼的巧妙之处在于通过差速来控制姿态。四个桨里,对角线的两个桨转向相同,相邻的转向相反,这样旋转产生的反扭矩正好相互抵消,机身就不会自己打转。当四个桨转速完全一样时,升力均匀,飞机就悬停在空中。如果想让机头往前倾着飞,就加速后面两个桨、减慢前面两个桨,机身向前倾斜,升力就分解出一个向前的分力,飞机自然往前走了。左右横滚、偏航也是一个道理,都是靠调整不同桨的转速差来实现的。
光有升力和姿态控制还不够,无人机还得知道自己在哪、往哪飞。这就靠飞控系统和传感器了。飞控是无人机的大脑,它不断接收来自陀螺仪、加速度计、磁力计和GPS的数据,实时判断飞机当前的角度、位置和速度,然后每秒几百次地调整各个电机的转速,保持稳定。GPS负责定位和规划航线,气压计辅助判断高度,视觉传感器在室内或低空避障时派上用场。
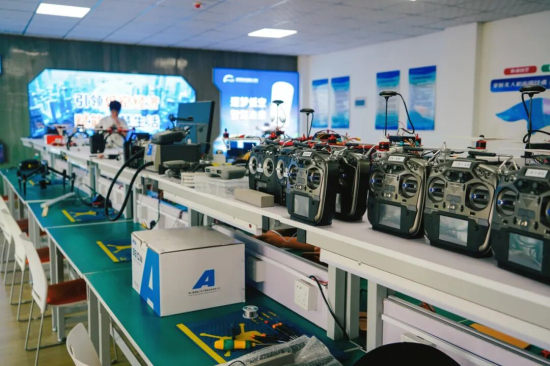
另外还有通信链路,地面遥控器发出的指令通过无线电传给机载接收机,飞控执行;同时无人机把飞行状态和摄像头画面传回地面,让你能实时看到它在拍什么。动力上,多旋翼靠锂电池供电,电子调速器把电流分配给各个电机,控制转速快慢。
所以简单来说,无人机的工作原理可以概括成一句话:靠螺旋桨旋转产生升力,靠差速调整姿态,靠飞控和传感器保持稳定和自主飞行,靠通信链路听人指挥。 理解了这套逻辑,再看无人机的各种应用场景,比如植保、巡检、航拍,就明白它们本质上都是在同一套飞行原理上,换不同的任务载荷和执行程序而已。
▌预约报名

招生热线
0931-4535555
学校地址
兰州市和平镇大学城牡丹路北一号

甘肃新东方高级技工学校有限公司 版权所有
Copyright © 1988-2025 gsxdfjg.com All Rights Reserved.